Cómo funciona un robot seguidor de líneas
· 6 min de lectura
Un robot seguidor de líneas es un pequeño coche que recorre un camino dibujado en el suelo, normalmente una línea negra sobre fondo blanco. Es el proyecto clásico para empezar en robótica porque junta todo lo básico: sensores, motores y un programa que toma decisiones.
Las piezas
Casi todos los seguidores de líneas se parecen por dentro:
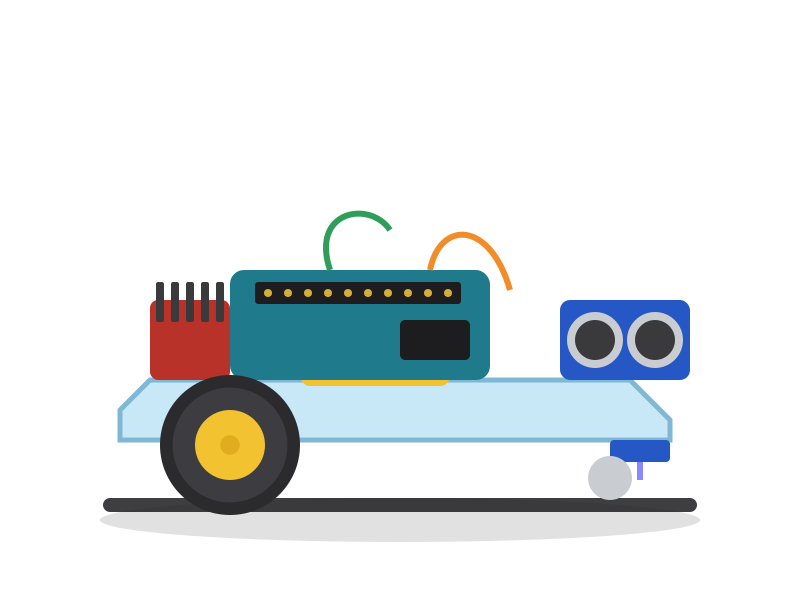
- Un chasis con dos ruedas motrices y una rueda loca delante o detrás.
- Dos motores de corriente continua con reductora (los típicos motores amarillos).
- Un driver de motores, como el L298N, porque la placa no puede dar la corriente que piden los motores.
- Dos o más sensores de línea infrarrojos, como el TCRT5000, mirando al suelo.
- Una placa, como Arduino UNO, que lee los sensores y manda a los motores.
- Pilas o batería para que funcione sin cables.
Cómo «ve» la línea
Cada sensor de línea tiene un LED infrarrojo (luz que no vemos) y un receptor justo al lado. El LED ilumina el suelo y el receptor mide cuánta luz rebota. Una superficie blanca refleja mucha luz; una negra la absorbe casi toda.
Así, el sensor dice a la placa algo muy sencillo: «estoy sobre blanco» o «estoy sobre negro». Con dos sensores, uno a cada lado de la línea, el robot sabe si va centrado o si se está saliendo por un lado.
Cómo decide hacia dónde ir
El programa repite estas preguntas muchas veces por segundo:
- Si los dos sensores ven blanco, la línea está en medio: sigue recto.
- Si el sensor izquierdo ve negro, la línea se ha ido hacia la izquierda: gira a la izquierda frenando la rueda izquierda.
- Si el sensor derecho ve negro, gira a la derecha.
- Si los dos ven negro, ha llegado a un cruce o al final: para o decide qué hacer.
Por qué hace falta un driver de motores
Los pines de una placa Arduino solo dan unos pocos miliamperios, pensados para señales y LED. Un motor necesita cientos. El driver hace de intermediario: recibe las órdenes de la placa y deja pasar la corriente de las pilas hacia los motores. Además permite cambiar el sentido de giro y la velocidad.
Para ir más allá
Cuando el robot ya sigue la línea, el siguiente paso es añadir un sensor de ultrasonidos para que se pare si encuentra un obstáculo en el camino. Es exactamente lo que se hace en la última lección del curso del coche seguidor de líneas.