Qué es un servomotor y cuál usar: SG90 o MG996R
· 5 min de lectura
Un motor normal gira sin parar mientras le llega corriente. Un servomotor, en cambio, va a la posición exacta que le pidas (por ejemplo, 90 grados) y se queda ahí, aguantando. Por eso son los músculos de los brazos robóticos, las pinzas y los timones.
Cómo funciona por dentro
Dentro de un servo hay un pequeño motor, una caja de engranajes que lo hace más lento y más fuerte, y un sensor que mide en qué posición está el eje. Un circuito compara la posición que le pides con la que tiene y mueve el motor hasta que coinciden.
La placa le indica la posición con una señal de pulsos: unos 50 pulsos por segundo, y la duración de cada pulso (entre medio milisegundo y dos milisegundos y medio) marca el ángulo, de 0 a 180 grados. En Arduino no hace falta calcular nada: la librería Servo lo hace por ti con una sola línea.
SG90: pequeño y ligero
El microservo SG90 pesa unos 9 gramos y tiene engranajes de plástico. Su fuerza ronda 1,8 kg·cm: puede levantar 1,8 kilos a un centímetro del eje, o 180 gramos a diez centímetros. Es perfecto para mover cosas ligeras: una pinza pequeña, un sensor que gira para mirar a los lados o una banderita.
MG996R: fuerza de verdad
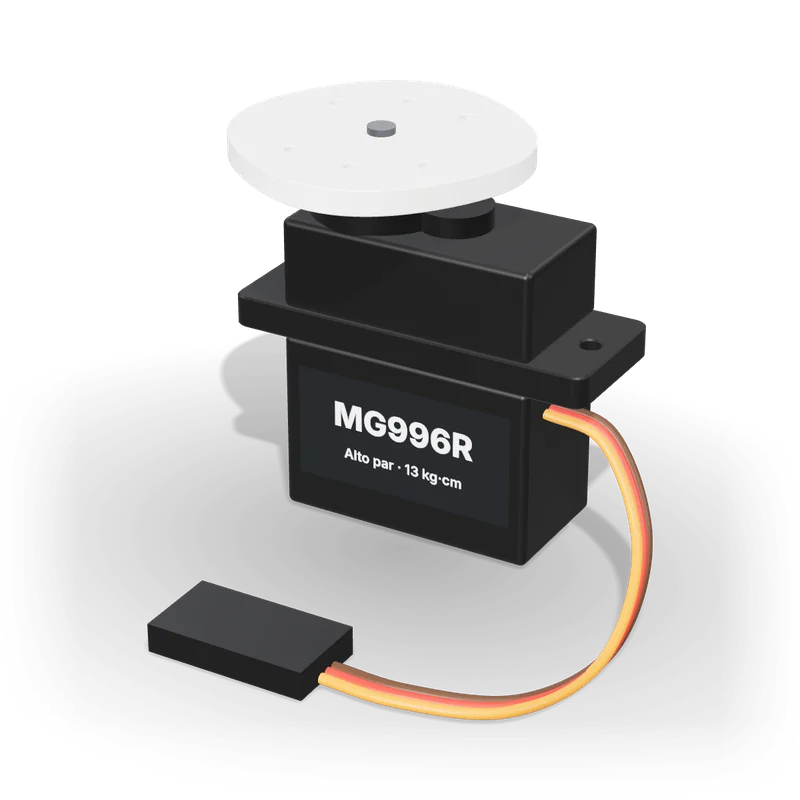
El MG996R es bastante más grande (unos 55 gramos), con engranajes metálicos y una fuerza de unos 9 a 11 kg·cm según el voltaje. Es el que conviene en las articulaciones de un brazo robótico que tiene que levantar su propio peso y algo más.
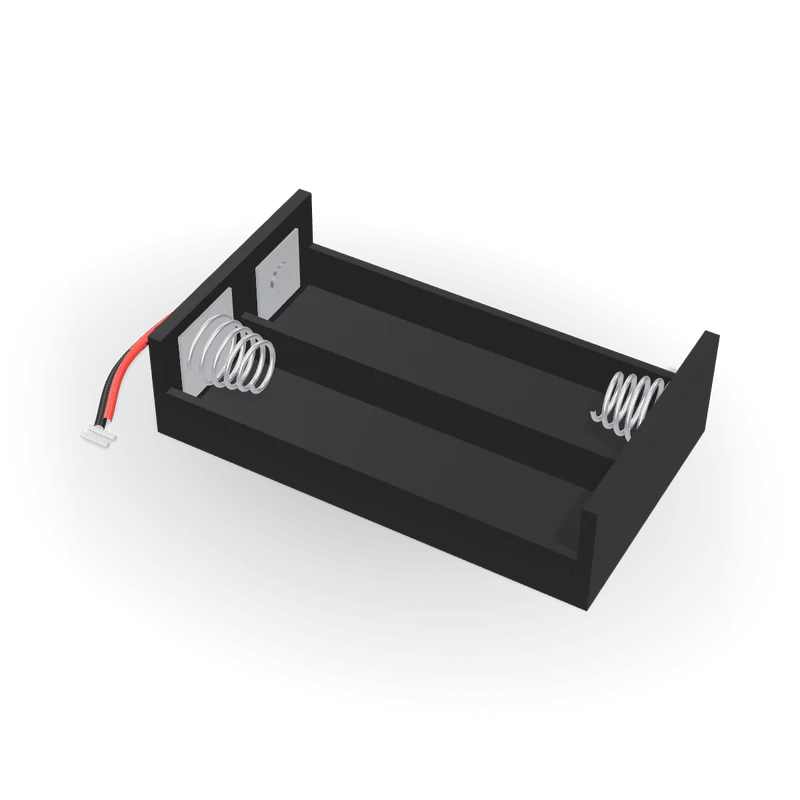
A cambio, consume mucha más corriente, sobre todo al arrancar o si se bloquea. Nunca lo alimentes desde el pin de 5 V de la placa: necesita su propia fuente de alimentación, como un portabaterías, compartiendo solo la tierra (GND) con la placa.
Cómo elegir
- Si lo que mueve pesa poco y está cerca del eje: SG90.
- Si tiene que levantar un brazo, una pata o algo pesado: MG996R.
- Si dudas, calcula: peso (kg) × distancia al eje (cm) debe quedar muy por debajo de la fuerza del servo.